“
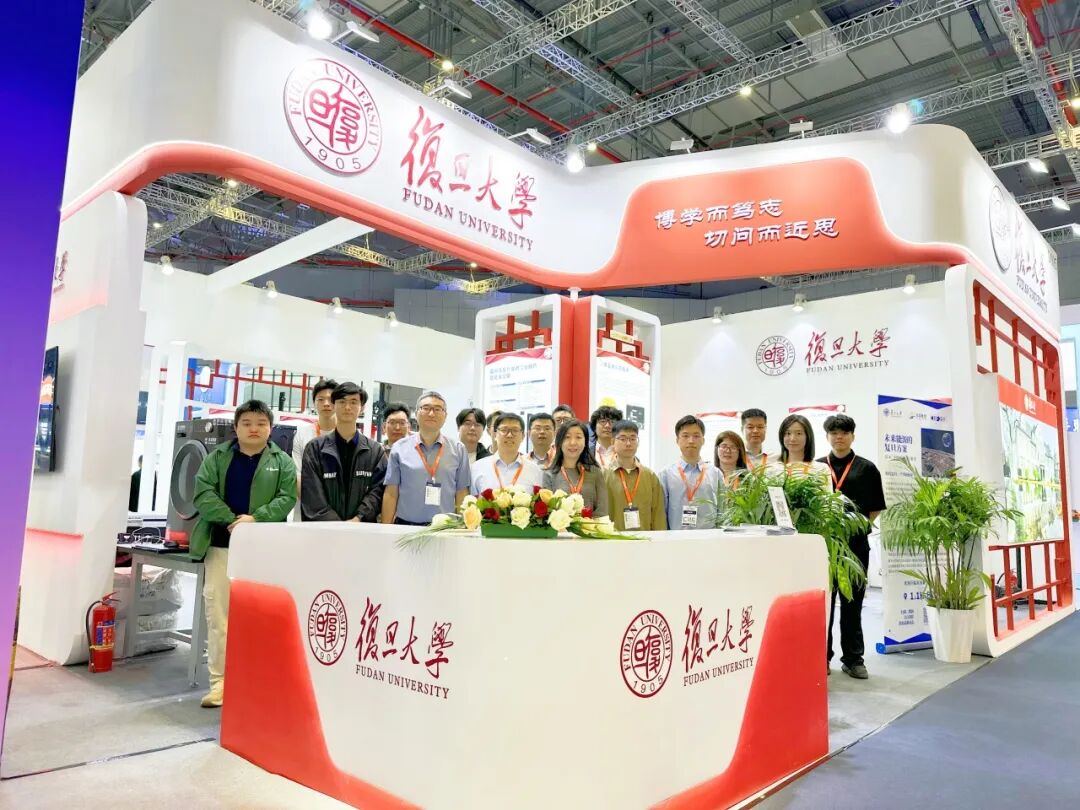
10月12日上午
以“工业聚能,新质领航”为主题的
第26届中国国际工业博览会
(以下简称“工博会”)
在国家会展中心正式开幕
复旦大学今年共有21项成果参展
涵盖高端芯片、生物医药、双碳环保、
先进制造、机器人等领域
其中
集成电路与微纳电子创新学院
周鹏-刘春森团队二维量子闪存项目
荣获本届工博会CIIF创新引领奖
空天地一体荒漠种植机器人
荣获高校展区创新金奖
全球首个原生范式通用具身大脑
面向脑肿瘤诊疗一体化的超声脑机系统
两项目荣获高校展区创新奖
据统计,复旦大学是
连续四届都获得CIIF大会级别奖项
(含CIIF大奖、CIIF创新引领奖或CIIF工匠奖)
的极少数高校之一
从基础科研突破
到完全自主知识产权
再到成果落地
复旦积极响应国家“科技自立自强”的号召
不断探索新工科建设之路
”
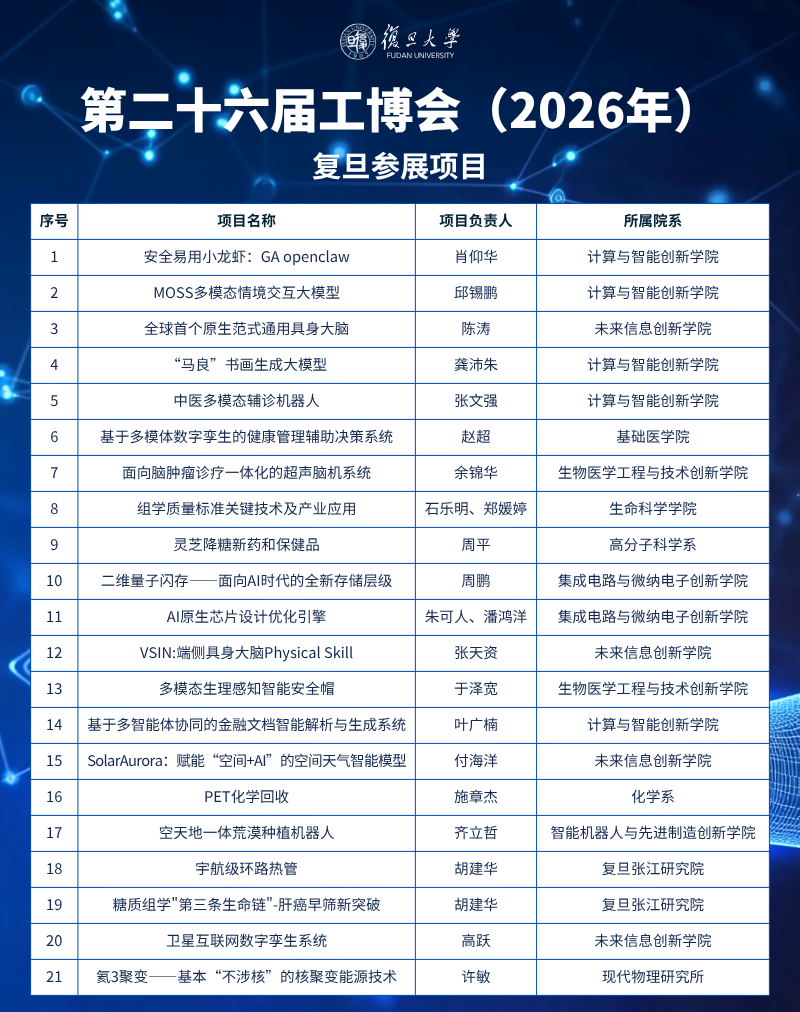
部分亮点项目
01
二维量子闪存
“
面向AI时代的全新存储层级
面向人工智能终端与先进计算对高速、低功耗、高密度非易失存储的迫切需求,复旦大学集成电路与微纳电子创新学院周鹏-刘春森团队持续开展新型存储技术研究,形成具有自主知识产权的二维量子闪存技术体系。
团队突破传统电荷存储高速-非易失不可兼得的瓶颈,实现全球最快400皮秒非易失编程;实现室温单电子非易失存储,将信息存储推进至“一电子一比特”的量子极限。通过原创ATOM2CHIP原子芯片集成技术,构建异质系统架构,团队推动二维闪存与产业主流CMOS制造平台融合,研制全功能二维—硅基混合架构闪存芯片,实现从材料、器件到工艺、芯片的全链条突破。
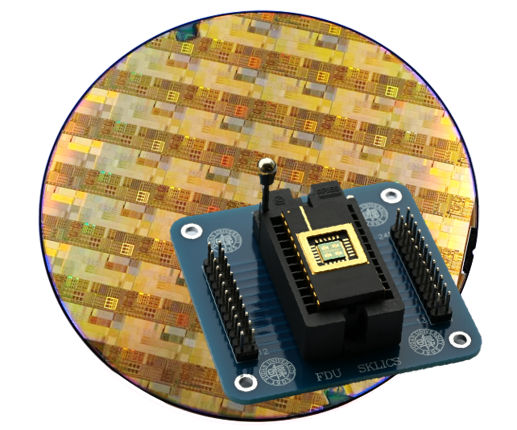
二维量子闪存芯片
团队的研究成果发表于Nature、Science等国际顶级期刊,并入选2025年度“中国科学十大进展”;荣获上海市“自然科学一等奖”,并承担了国家科技部重点研发等重大项目。目前,团队正联合长缨超存(上海)科技有限公司推进8英寸二维闪存—硅基异质集成中试平台建设,加速技术向工程化和产业化迈进,为下一代人工智能存储提供新的技术路径。
02
空天地协同的荒漠自主种植机器人
“
为全国荒漠化综合治理
提供智能化的系统性解决方案
为精准服务国家“三北”工程攻坚战、黄河流域生态保护和高质量发展重大战略需求,有效破解传统荒漠治理作业难度大、人工成本高、作业效率低、规模化推广难等突出难题,复旦大学瀚漠治理机器人团队深耕机器人与生态治理交叉创新领域,依托学校智能机器人研究院开展核心技术攻关,创新构建“空-天-地”一体化协同作业体系,为全国荒漠化综合治理提供智能化、无人化、可规模化的系统性解决方案。
荒漠自主种植机器人
该团队于2020年2月由齐立哲研究员牵头组建,始终锚定国家生态文明建设战略部署,聚焦荒漠极端复杂场景技术瓶颈,坚持自主创新、场景适配、工程落地的研发理念,全力推动荒漠生态修复从传统人工模式向机械化、标准化、智能化转型升级。团队自主研发荒漠种植机器人系统,集成自主感知、精准导航、一体化种植核心功能,依托北斗、惯导、激光雷达、立体视觉多源融合定位技术,攻克复杂地形路径规划、恶劣环境图像增强、沙地防陷控制等关键技术,搭载全自动种植作业机构,可适配沙漠风沙、弱光、松软地形等极端工况,作业稳定性与适配性行业领先。
目前,团队已布局7项核心发明专利,构建完备自主知识产权体系,设备在内蒙古鄂尔多斯达拉特旗沙漠完成实地作业验证,可实现荒漠常态化稳定作业。后续单车平台将集成四套种植机构,作业效率可达传统人工作业10倍以上,大幅提升荒漠生态修复规模化作业能力。该成果成功入选2025年度复旦大学“十大科技进展”。
03
M-Worker 01机器人
“
突破传统工业机器人的程序依赖
实现自主感知、规划与纠错
复旦大学深度学习实验室主任、上海创智学院导师陈涛教授,作为眸深智能首席科学家,带领团队推出了全栈自研的Motion Brain生成式通用具身大脑。团队率先提出世界动作模型World Motion Model概念,构建起覆盖动作生成、世界模型与端侧软硬协同的技术体系。最新研发的STI-WMM时空一体世界动作模型与T²MB具身大模型,进一步提升了Motion Brain时空推演、持续学习与自主进化的能力。
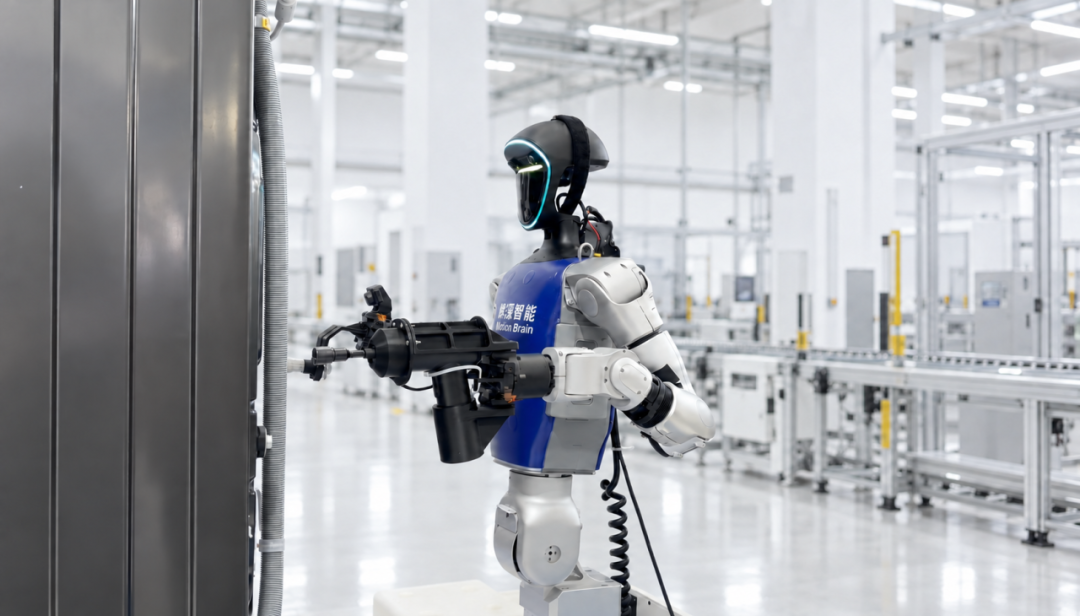
M-Worker 01机器人
基于这一技术体系,团队打造了面向家电柔性装配场景的 M-Worker 01拧螺丝机器人,可适配多品种混线生产,完成壳体、面板螺栓的自动插入与紧固。依托时空一体世界模型与3D视觉感知,机器人能够自主识别偏移螺孔。
针对传统工业机器人大规模部署成本高、场景适应能力有限等问题,M-Worker 01无需改变原有产线布局即可投入作业,有效降低智能化改造成本。其搭载的端侧轻量化大模型压缩率超过80%,无需依赖云端算力,即可实现本地毫秒级推理。同时,通过长时序自主规划与物理闭环纠错,机器人能够适应不同品类家电及不同孔位,装配良品率达99.9%,验证了具身智能在真实制造场景中的应用能力。
04
MOSS多模态模型体系
“
联接AI、人与物理世界
构建多模态实时交互体系
依托OpenMOSS团队的研究积累,复旦大学邱锡鹏教授,作为模思智能首席科学家,带领团队围绕持续感知、自然交互与任务协作的需求,构建覆盖音频理解、语音生成、实时视觉理解和音视频协同生成的多模态模型体系,探索统一全模态模型,为新一代智能终端提供技术支撑。
针对语音生成中的音色保持与长文本稳定性等问题,团队研发的MOSS-TTS采用音频离散编码、自回归建模与大规模预训练的技术路线,支持音色复刻、多语言生成及发音、时长控制,服务智能交互与内容创作。
面向复杂多人对话场景,MOSS-Transcribe-Diarize可在一次推理中完成语音识别、说话人归属与时间戳预测,识别“谁在什么时候说了什么”。团队同时探索连续视频流中的实时理解MOSS-VL模型,推动AI结合现场声画信息开展交互,服务智能导览、设备指导和会议协作。
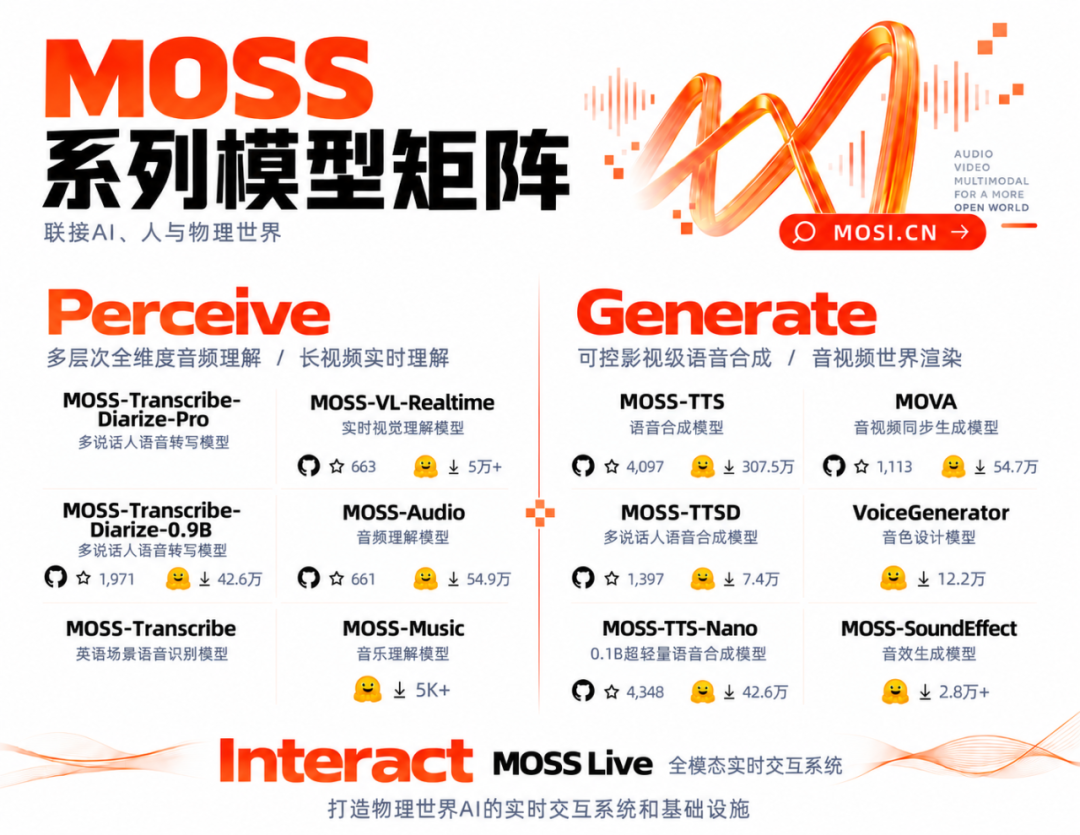
MOSS系列模型矩阵
团队累计已推出30余个开源模型及版本,相关模型仓库累计下载超500余万次。MOSS-TTS入选WAIC 2026 SAIL奖TOP30榜单,MOSS-Transcribe-Diarize获得第二届MLC-SLM挑战赛Task 1第一名,相关成果通过孵化企业模思智能推进应用转化。
05
面向脑肿瘤诊疗一体化的超声脑机接口系统
“
围绕重大临床需求
提供全新硬件平台与算法支撑
来自生物医学工程与技术创新学院的余锦华团队,围绕脑肿瘤精准靶向给药诊疗重大临床需求,构建了全国产微型诊疗一体化超声脑机接口系统,建立智能声场动态可视化调控体系与一体化闭环诊疗范式,为颅内血脑屏障可控开放、脑肿瘤个体化精准治疗提供全新硬件平台与算法支撑。
超声介导脑肿瘤给药设备体积庞大,高度依赖外置磁共振引导,难以实时量化评估血脑屏障开放程度,治疗与监测功能相互割裂。团队创新性研发无磁化全链路可植入硬件平台,攻克压电单晶复合材料与医用生物兼容封装技术,研制面阵微型诊疗探头,兼容 3.0T 核磁环境,实现成像、治疗一体化集成。通过挖掘超声射频信号微泡振荡特征,构建智能解析模型,动态量化血脑屏障开放水平,自适应调整声场参数,规避健康脑组织损伤风险。
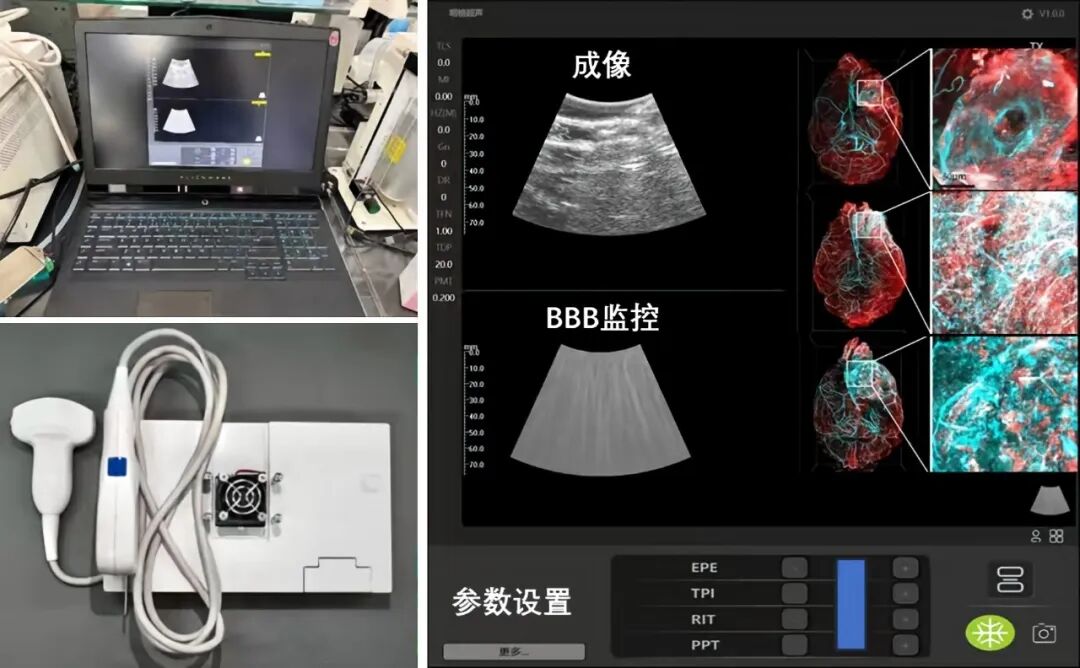
针对脑肿瘤长期随访治疗需求,团队搭建一体化闭环诊疗动态调控范式,将血脑屏障开放给药模块与超声影像监测模块深度耦合,依托随访影像持续迭代声场与给药方案,形成规划、调控、随访的完整诊疗闭环。
团队承担了国家重点研发计划项目,相关成果获日内瓦国际发明展金奖。项目样机已在复旦大学附属华山医院完成非植入式临床实验,证实病灶药物浓度提升 4–12 倍,设备成本显著低于海外同类产品,技术还可拓展至帕金森、癫痫等神经疾病调控。
06
纯视觉机器人端侧大脑
“
让机器人理解世界
仅凭视觉感知,在功耗不到20瓦的端侧芯片上实时完成空间理解与自主决策,机器人即可在复杂、陌生的环境中自主通行,无需遥控,也无需预建地图。在第26届工博会复旦展区,复旦大学未来信息创新学院郑立荣教授、邹卓教授指导,博士后张天资带领的团队,展出了搭载这一纯视觉机器人端侧大脑的工程样机。
这一技术突破让机器人摆脱了对预建地图的依赖。在团队看来,它将推动机器人自主化的底层范式从“依赖预设”走向“自主理解”。搭载该端侧大脑的跑腿机器人“旦宝”,也将于10月底正式发布。
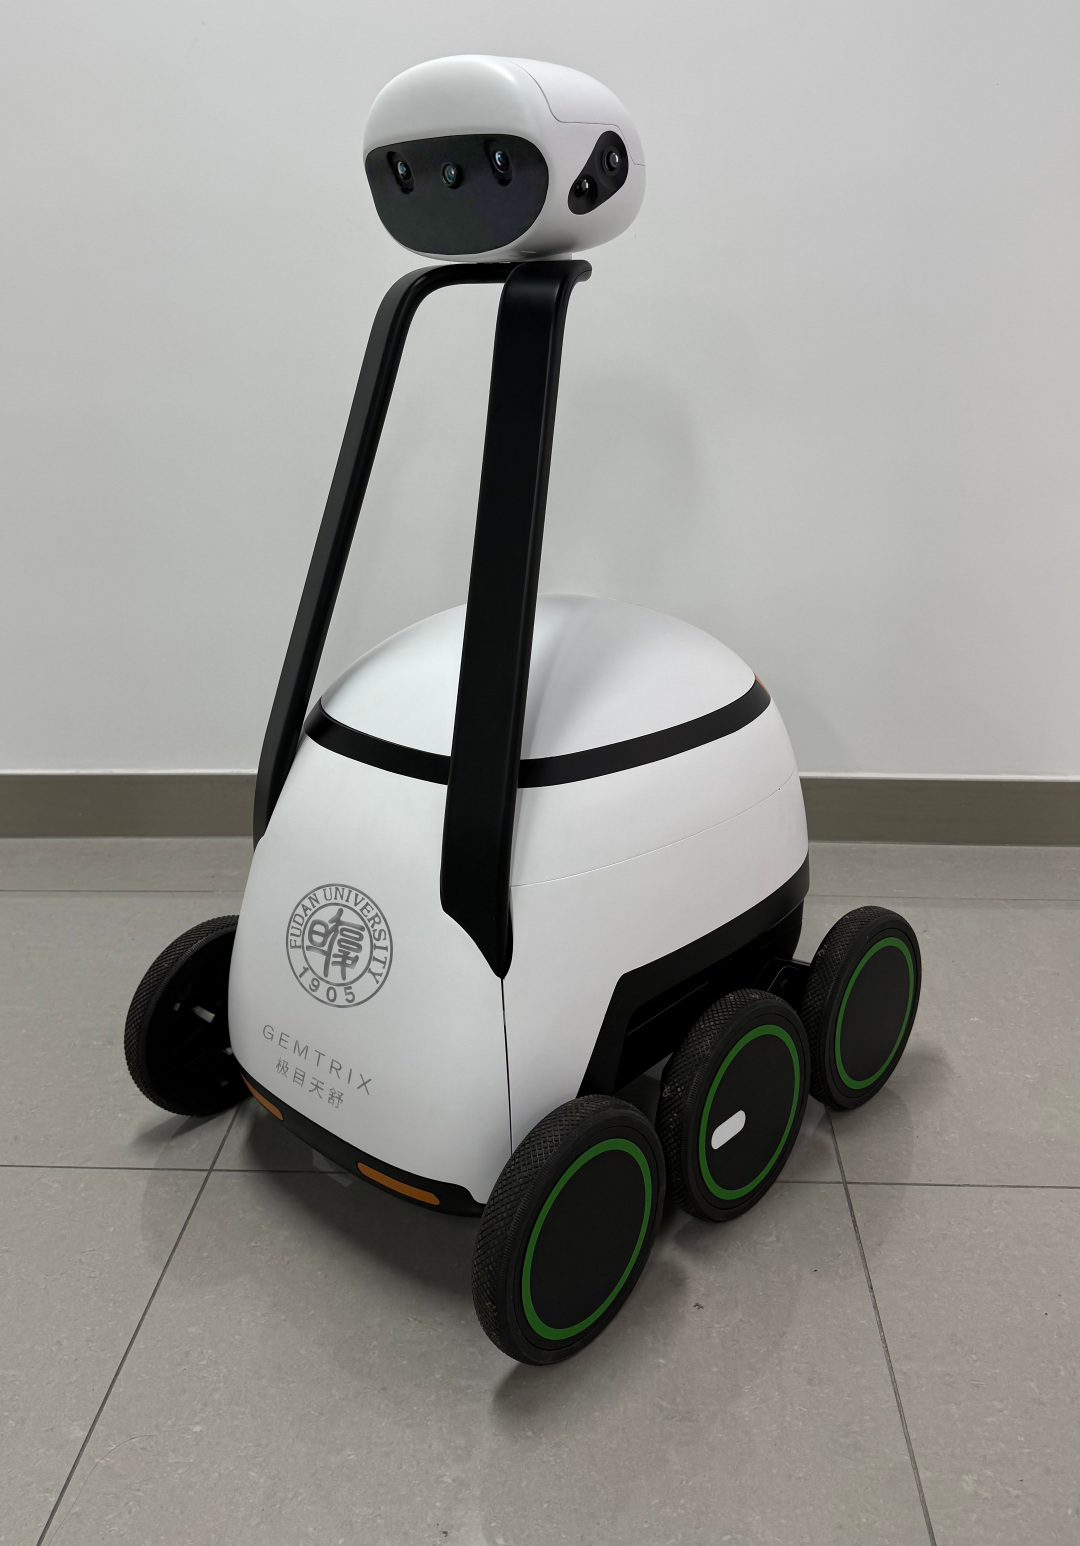
搭载纯视觉机器人端侧大脑的工程样机
该端侧大脑采用“数据层-模型层-技能层”三层架构。数据层为统一的纯视觉数据体系,跨机器人形态统一传感器分布与数据结构,实现行走与多自由度交互的数据同源。模型层为大脑内核,负责将视觉观测转化为对物理空间的理解。技能层由一系列物理技能(Physical Skill)构成,各项技能均基于同一内核训练而来,并在此基础上习得各自的特异性策略。
组稿:校融媒体中心
制图:张芳菲
责编:邓晗
复旦大学版权所有
联系邮箱:Fudan_media@fudan.edu.cn